無人水面載具海上受油能力發展
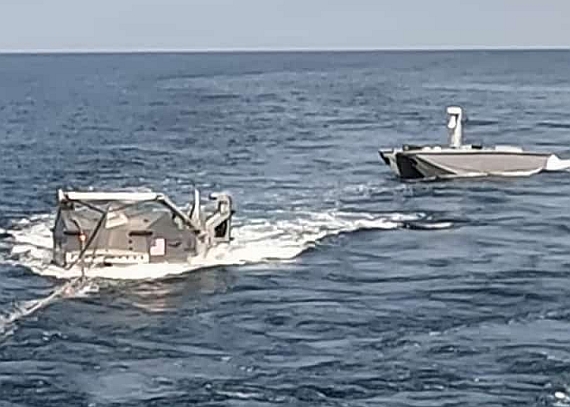
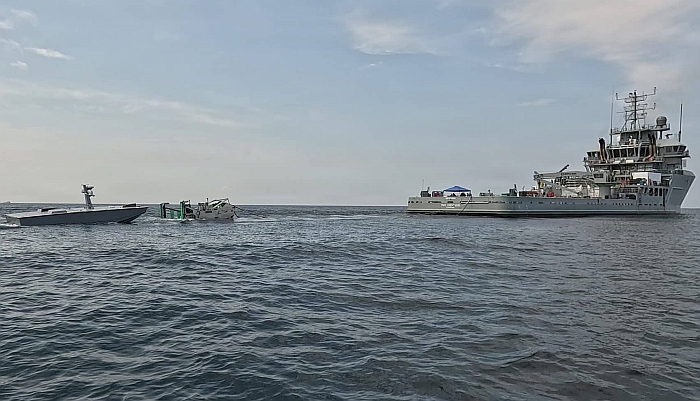
在2026年8月11日,美國海軍團隊進行為USV的海上加油展示,以辯論者號拖船
(USNS Vindicator TSV-5)拖船拖帶一個拖曳捕捉與連結裝置(TCCD),為一艘
MARTAC的T38無人水面載具(UUV)進行海上加油
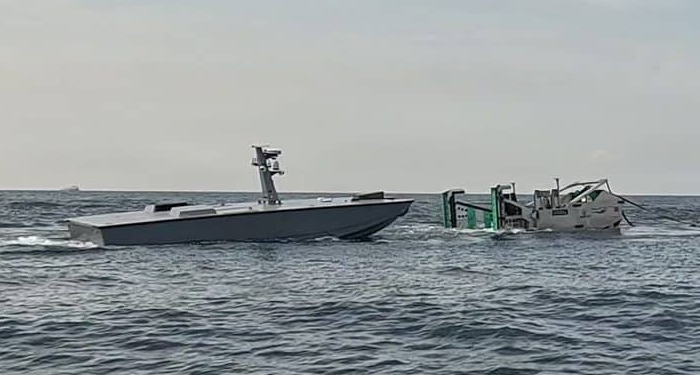
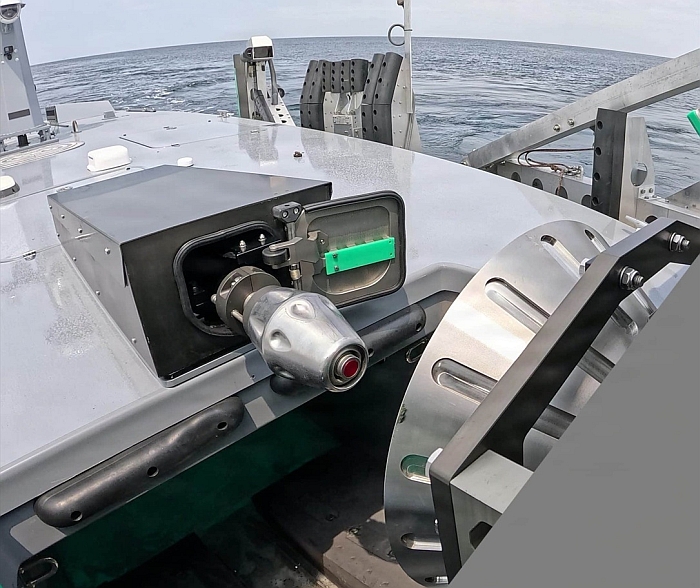
右為拖曳捕捉與連結裝置(TCCD),左為準備對聯的T38無人水面載具(UUV)的受油管。
──By Captain Picard
|
在2026年9月上旬,美國海軍透露,美國海軍與業界的團隊已經進行自動化的海上無人艇再加油實驗,使用機器人化的自動拖曳式連結器,能全自動地在海上為無人水面載具(USV)進行加油作業,流程是從捕捉USV、加油到釋放USV。 合作團隊也協助海軍航空作戰中心武器分部(Naval Air Warfare Center Weapons Division,NAWCAD)的藍水儀器(Blue Water Instrumentation,BWI)項目來針對更廣泛的任務挑戰:讓部署中的USV以及其上的感測器在關鍵的先進長程測試任務中持續在陣位上運作,減少對有人船隻的支援需求。在類似高超音速或精準長程火力系統的測試中,受測系統的飛行包絡可能涵蓋固定範圍之外的上千英里,在範圍內需要大量部署相關資產來蒐集資料,例如無人水面載具;但是每當這些無人載具需要返回基地加油時,測試任務就會受到干擾,監控涵蓋範圍或冗餘性下降;而如果透過能迅速為USV進行海上加油的能力,讓這些USV更長時間保持在陣位上,就可大幅改善問題。
拖曳捕捉與連結裝置(TCCD,左)以及準備受油的T38無人水面載具(右) 在8月11日於維吉尼亞州小河堡–故事堡聯合遠征基地(Joint Expeditionary Base Little Creek-Fort Story, Virginia)外海的海上展示中,由海軍NAWCAD的BWI未來能力辦公室的艦隊管理團隊以及MARTAC、Sealartec等業界團隊合作,利用辯論者號拖船(USNS Vindicator TSV-5)拖曳Sealartec的TCCD,以MARTAC的T38 UUV作為受油載具,在海上進行了數十次完整的捕捉(capture)、加油(refuel)、釋放(release)演習,總共為T38載具傳送了400加侖燃料;在數天的測試項目中,這套海上加油系統進行了大約100次連結循環(connection cycles)流程。 這項海上展示由美國海軍艦隊司令部(U.S. Fleet Forces Command)、海軍水面作戰中心達格倫分部(Naval Surface Warfare Center Dahlgren Division)以及卡迪洛克分部(Naval Surface Warfare Center Carderock Division)負責。此外,海軍近海作戰船艦任務模組項目辦公室(The Littoral Combat Ship Mission Modules Program Office,代號PMS 420)以及海軍負責機器人與自主系統(Robotics and Autonomous Systems)的投資組合採購執行官(Portfolio Acquisition Executive,PAE)也為NAWCAD BWI與MARTAC和Sealartec提供相關合約支持,來完成這一次展示作業。 通過自動化的海上加油技術,部署USV時就可以減少對載人支援船隻與人員團隊的支援需求,提高USV的續航力與作業範圍,能更深入威脅地區作業而不需要讓載人的船隻與船上人員冒險。此外,海上加油能力也能提高USV部隊的分佈性,在大範圍部署運用時減少所需的有人船隻海上支援。 參與側是的T38魔鬼魚(Devil Ray)載具屬於BWI未來能力辦公室(Future Capabilities Office),並由NAWCWD加州穆谷角靶場(Point Mugu Sea Range)單位操作,主要用於支持海上長程測試任務,尤其是在傳統固定式測量儀器無法使用的情況下。T38載具長38英尺(11.58m),具備自主與遠端遙控作業能力,續航力超過2400海里,可在5級海象以內航行作業,最大衝刺速率超過50節,可用於情報/監視/偵察(Intelligence, Surveillance and Reconnaissance,ISR)、海上警戒、後勤支援等,能搭載模組化的籌載裝備。 Sealartec總裁Amitai Peleg透露,在這項研發與展示過程中,Sealartec 團隊獲得了寶貴的洞察,將有助於優化TCCD的設計流程;他們過程從中取得了許多寶貴經驗,了解包含無人水面艇(USV)的投放(launch)、加油(refueling)和回收(recovery)等更廣泛的作業流程;另一個重大收穫是關於技術路線(roadmap),如何從遠端遙控(remotely operated)的加油流程,轉型為完全自主(fully autonomous)的系統架構;在未來,USV將自主靠近加油裝置,透過自動化通訊協定進行溝通,利用機動演算法(maneuvering algorithms)將自身引導至指定位置進行加油,幾乎完全不再需要人力介入。 海軍BWI的未來能力辦公室(Future Capabilities Office)主管斯賓賽.哈洛威(Spencer Holloway) 指出,TCCD 從概念發想到進行實際展示之所以能在極短時間內完成,關鍵在於政府與產業之間的緊密合作,這讓團隊在需要時能夠迅速應對各項變革。在接下來,BWI下一個里程碑是端對端(end-to-end)的全自主加油能力展示,將把船艇的會合(rendezvous)、靠近(approach)、捕獲(capture)、燃料傳輸(fuel transfer)、脫離解鎖(disconnection)以及返回執行任務,整合為單一連貫的作業流程。哈洛威表示當前首要工作包含兩個部分,滴一是降低指揮與控制(Command-and-Control,C2)的延遲,以提升在人員輔助(operator-assisted )測試期間的精準機動能力;第二是整合下一代的區域定位系統(local positioning systems),以協助實現自主加油。 |